Papel·Avery Dennison·2021
Bobinador continuo
Punto de partida
El bobinador tenía motores de corriente continua y se manejaba desde un tablero de botones físicos. Tenía que seguir cambiando y descargando bobinas sin detener la máquina.
Qué se hizo
- Migración de los motores de corriente continua de los bobinadores a servomotores.
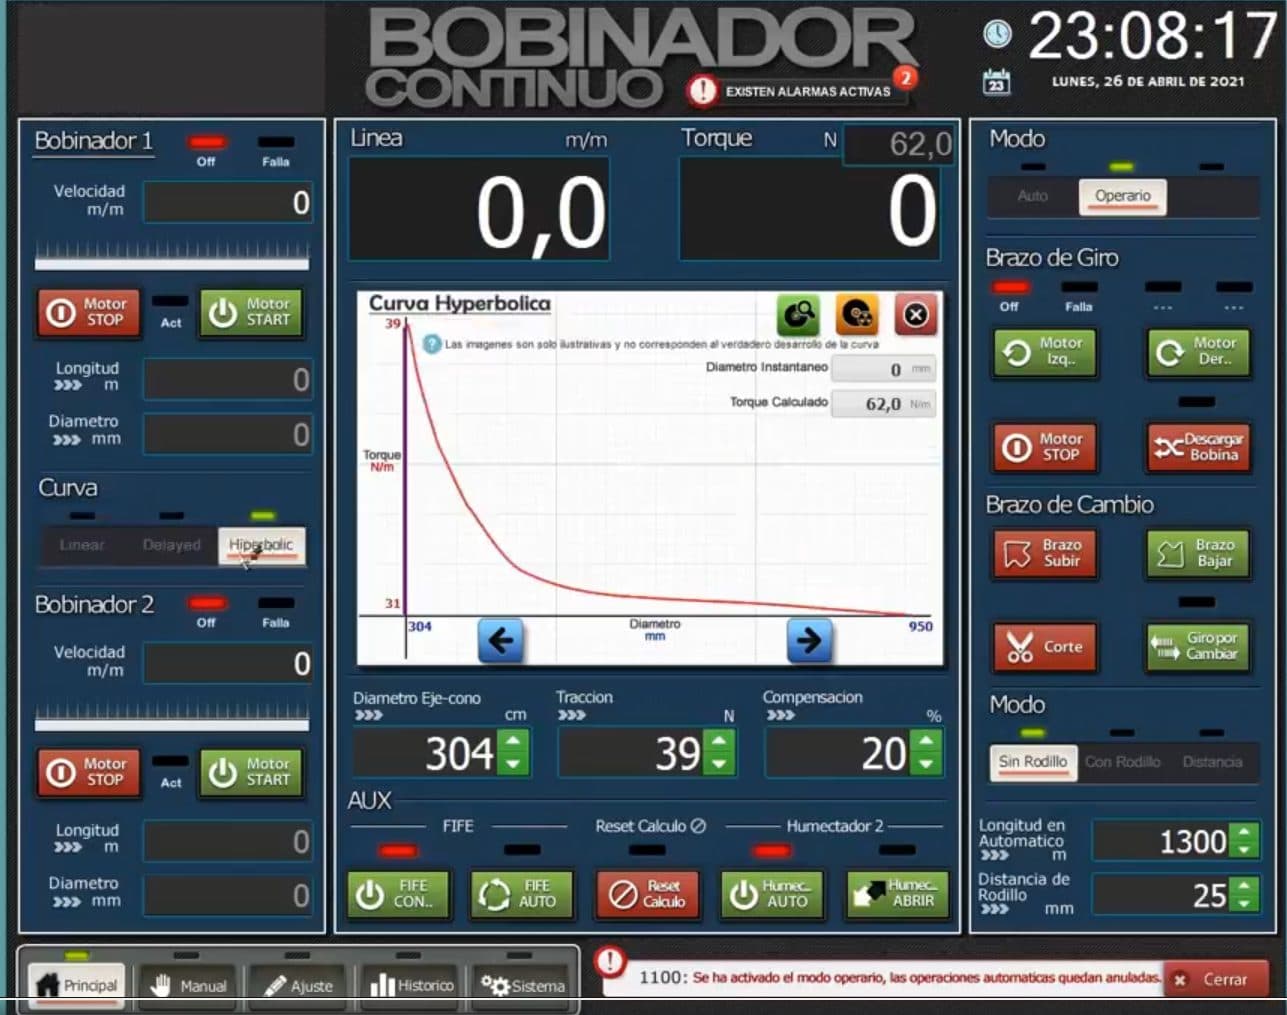
- Control de tracción y torque con compensación por diámetro y curvas de tensión seleccionables: lineal, retardada e hiperbólica.
- Secuencias automáticas de brazo de giro, brazo de cambio y corte de la bobina.
- Descargador automático de bobinas.
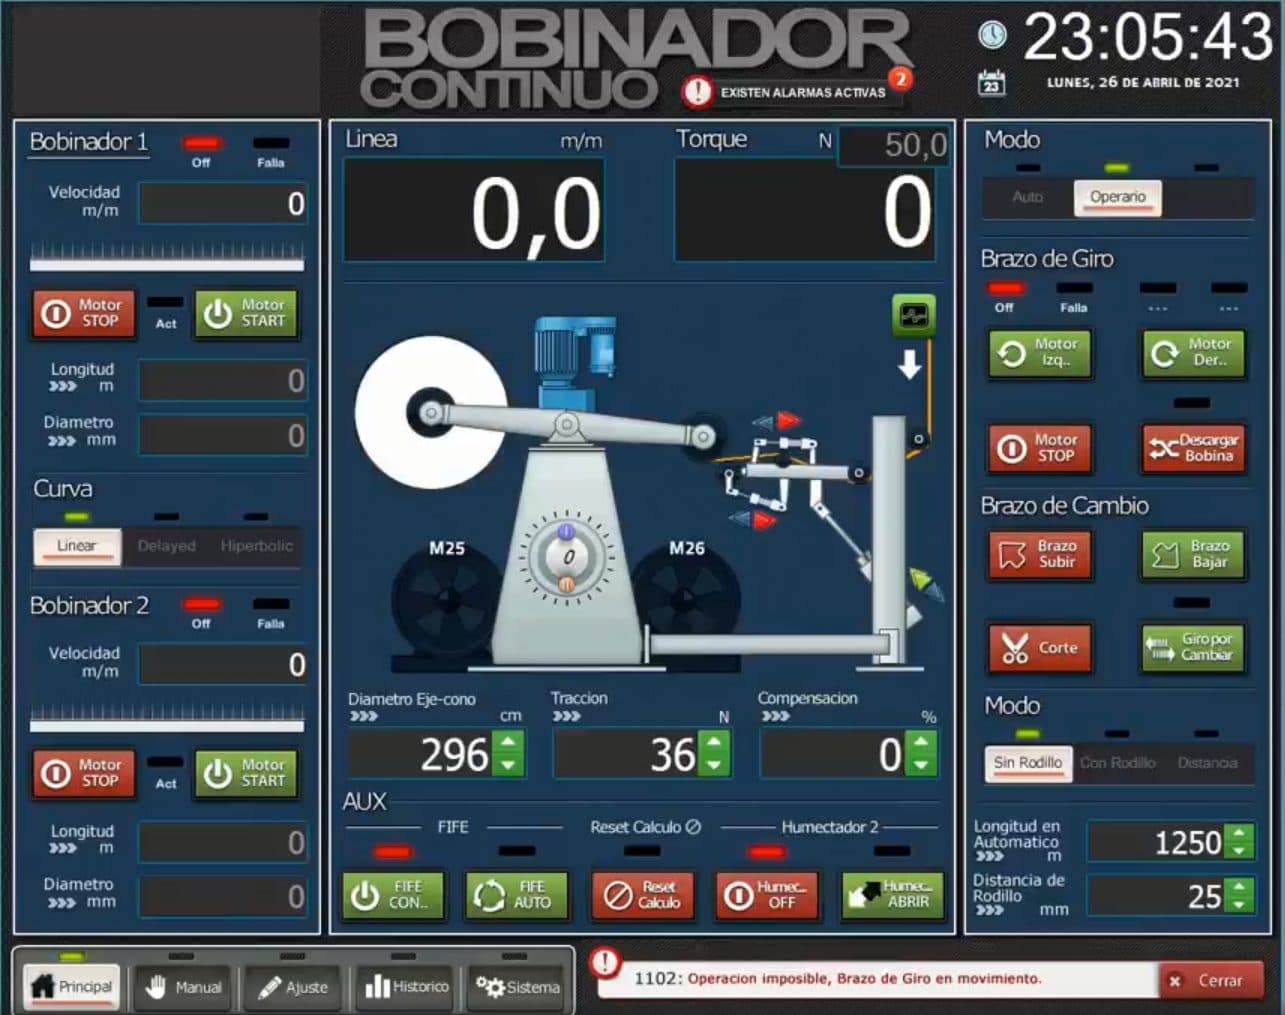
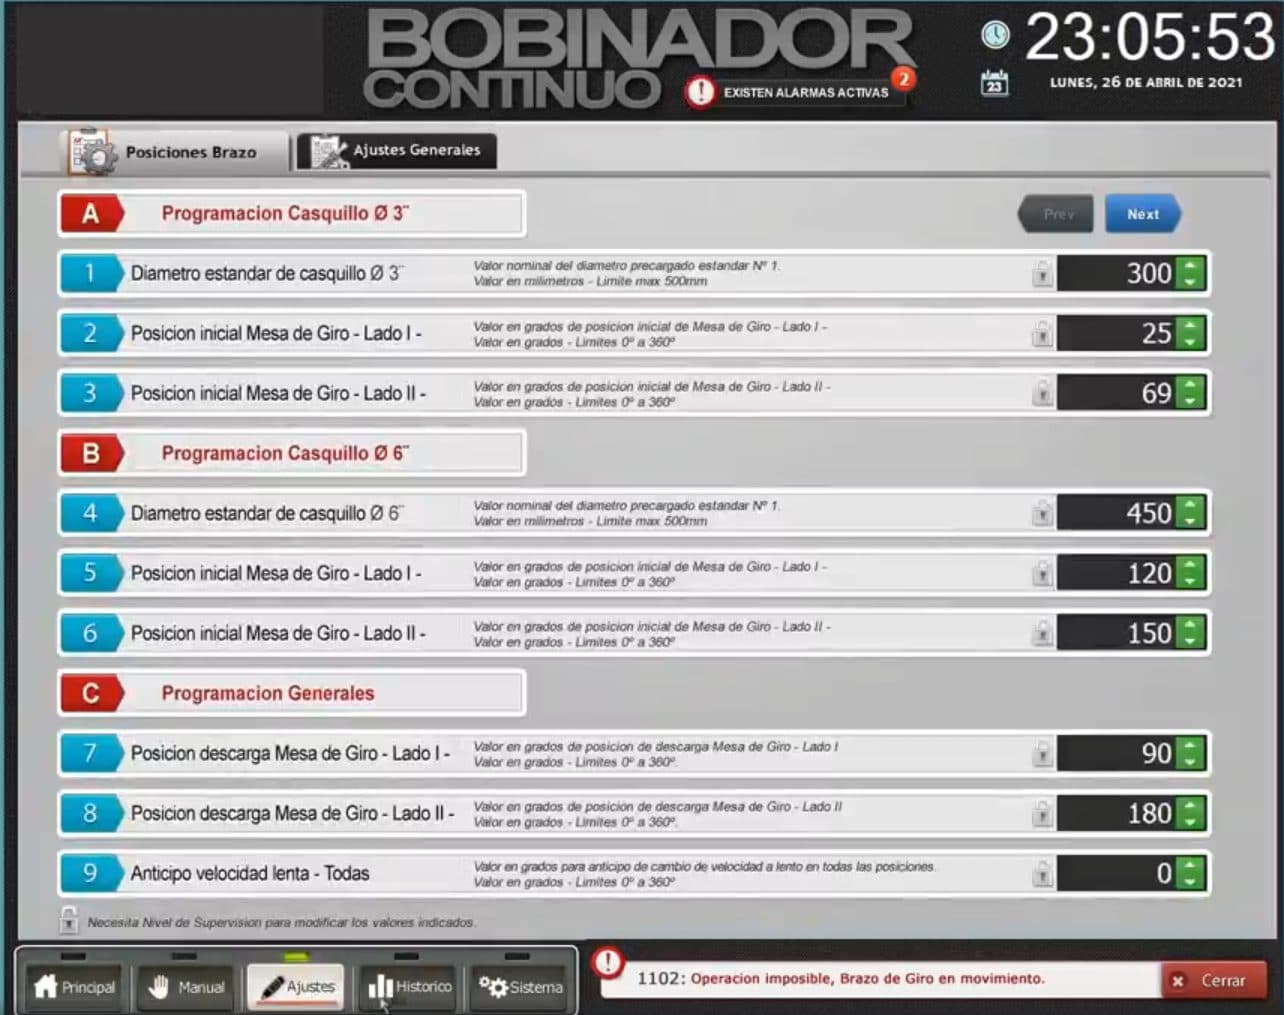
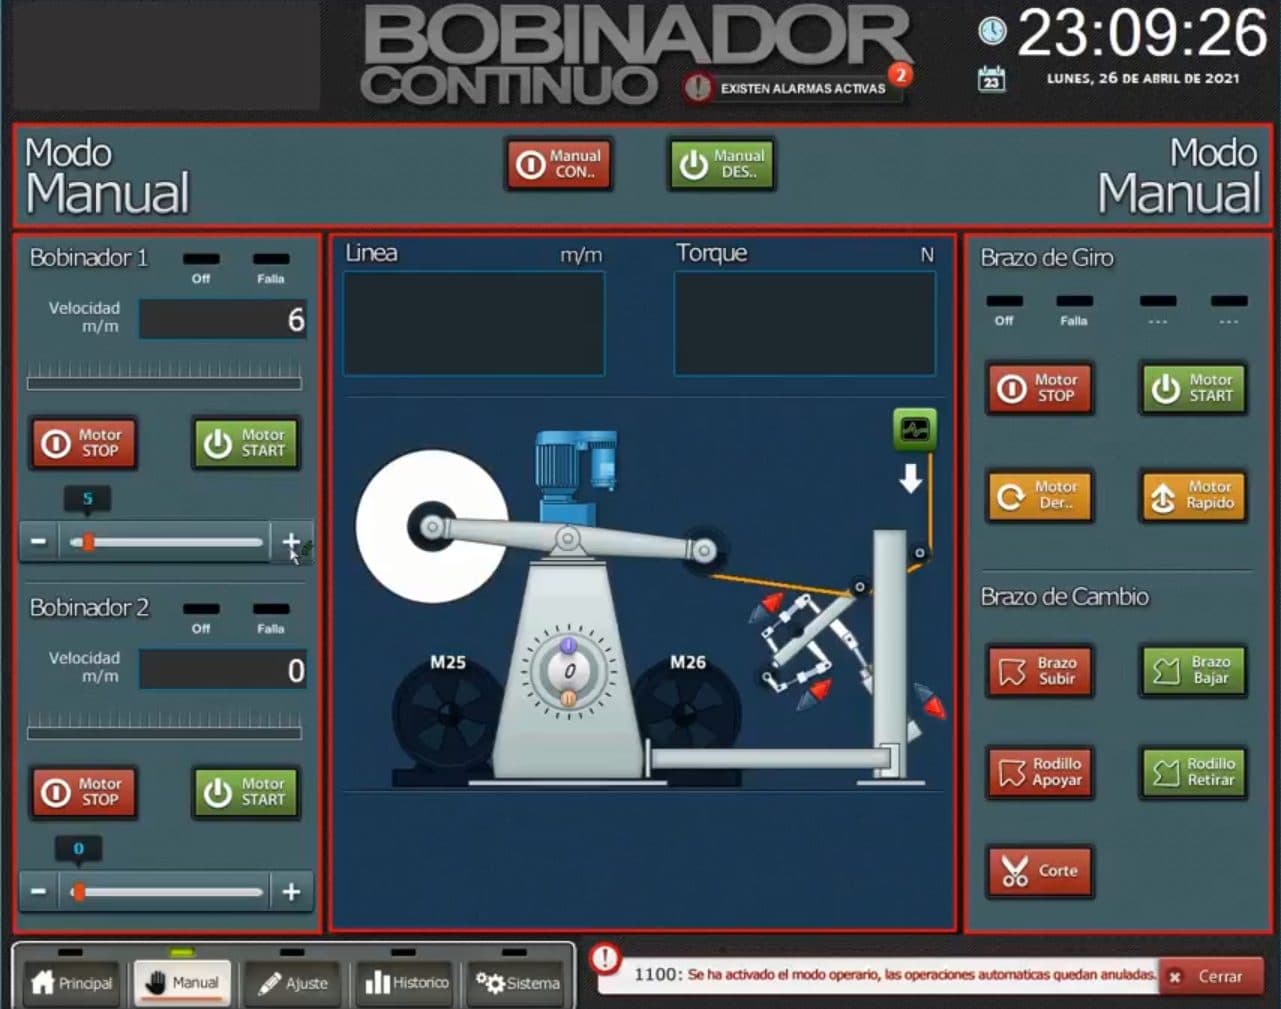
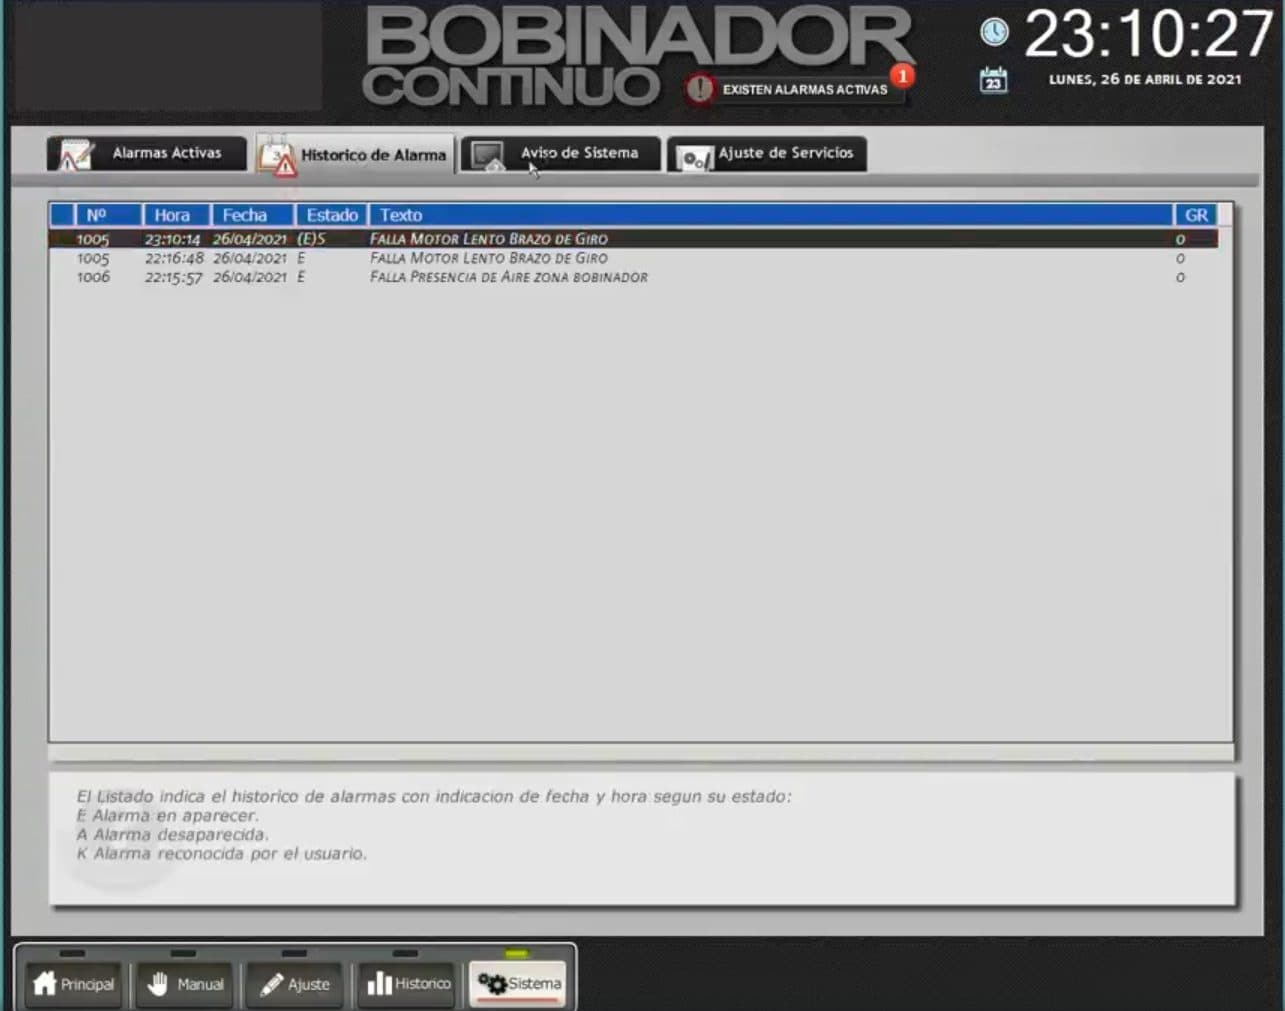
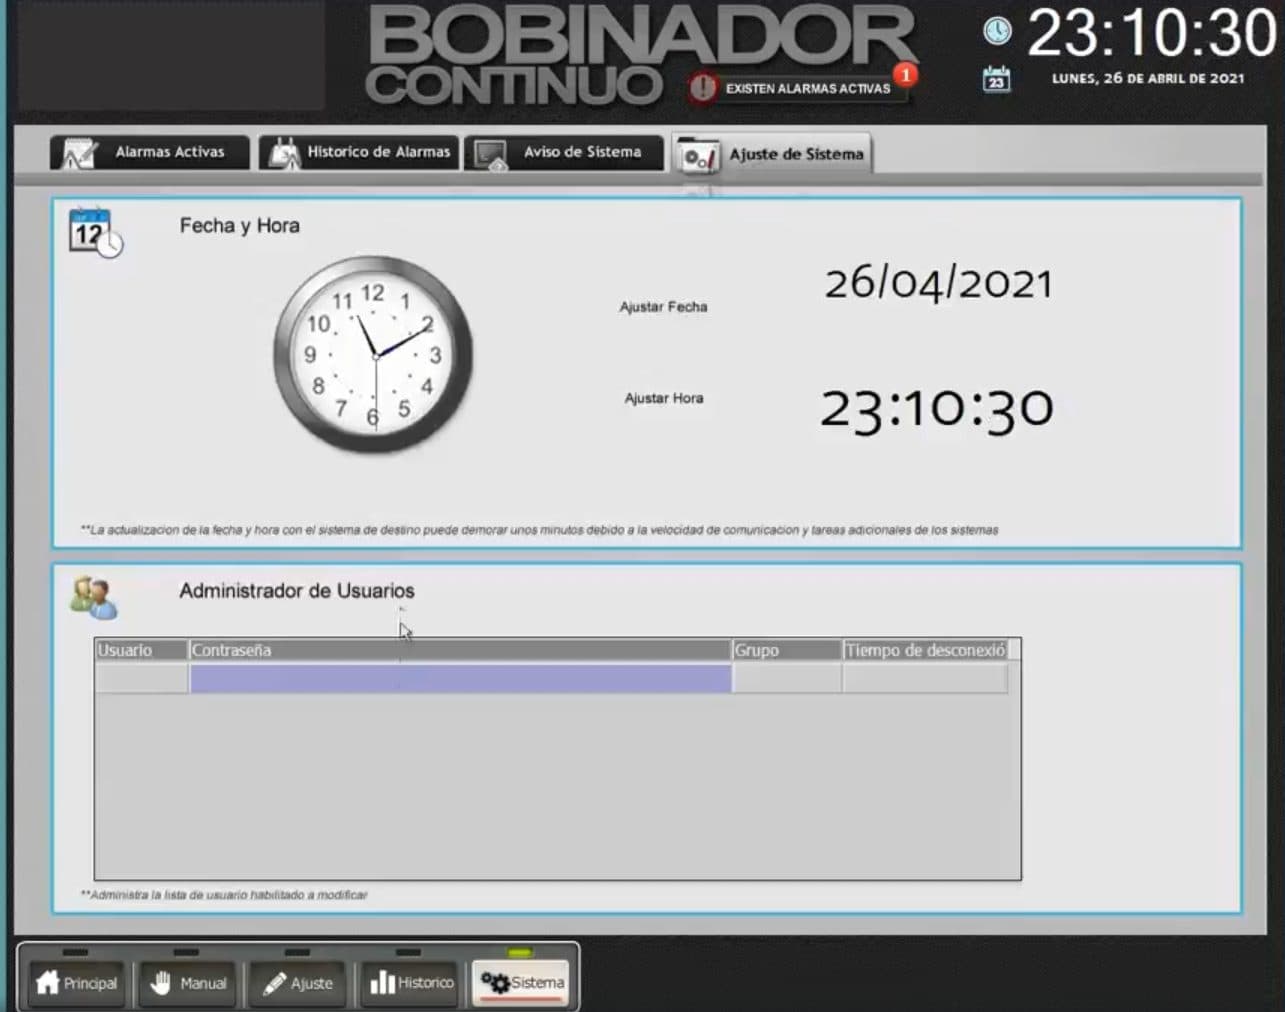
- Interfaz de operador con modos automático, operario y manual, parámetros por casquillo de 3" y 6", alarmas e históricos.
La interfaz
La HMI reemplazó al tablero de botones físicos. No se trató solo de pasar los mandos a la pantalla, sino de pensarla para el operador: colores que distinguen cada función, comandos bien diferenciados y las curvas de tensión ajustables en tiempo real, mientras la máquina bobina sin detenerse a hasta 300 metros por minuto.
Resultado
Una operación más clara y directa para el operador, con los ajustes de tensión al alcance de la mano y sin depender del tablero de botones.
Galería
Ampliar
1 / 6